
A evolução dos motores para mobilidade elétrica está transformando bicicletas elétricas, scooters, motos elétricas e outros veículos utilizados em deslocamentos urbanos e operações empresariais. Motores mais compactos, sistemas eletrônicos de controle mais precisos e melhor integração com baterias permitem desenvolver veículos com diferentes níveis de potência, torque, eficiência e desempenho.
Entretanto, avaliar um veículo elétrico apenas pelo número de watts indicado na ficha técnica pode levar a conclusões incorretas. O comportamento real depende da combinação entre motor, bateria, controlador, transmissão, roda, software, peso do veículo e condições de utilização.
Por isso, compreender como os motores elétricos estão evoluindo ajuda consumidores, empresas e operadores de frota a escolher configurações mais adequadas para cada aplicação.
1. Como funciona um motor elétrico?
Em um sistema de propulsão elétrica, o motor transforma energia elétrica fornecida pela bateria em energia mecânica utilizada para movimentar o veículo.
Segundo o U.S. Department of Energy, um motor elétrico possui componentes fundamentais como rotor, que é a parte móvel, e estator, que permanece estacionário.
A forma como campos magnéticos são produzidos e controlados varia conforme a tecnologia do motor.
Entre as arquiteturas utilizadas em sistemas de propulsão elétrica estão motores de ímã permanente, motores de indução, motores de relutância comutada e diferentes configurações de motores eletronicamente comutados.
2. Motores sem escovas ganharam importância
Uma evolução importante para veículos elétricos leves foi a adoção de motores sem escovas, frequentemente encontrados em configurações conhecidas como BLDC — Brushless Direct Current.
Diferentemente de motores DC tradicionais com escovas e comutador mecânico, sistemas brushless utilizam controle eletrônico para realizar a comutação.
Essa arquitetura permite reduzir determinados componentes sujeitos a desgaste mecânico e facilita o controle eletrônico do motor.
O resultado pode ser uma combinação favorável de eficiência, tamanho compacto, controle e manutenção para aplicações como bicicletas, scooters e outros veículos elétricos leves.
3. BLDC e PMSM não devem ser tratados como conceitos totalmente isolados
Termos como BLDC e PMSM — Permanent Magnet Synchronous Motor aparecem frequentemente nas especificações e discussões sobre veículos elétricos.
Ambos podem utilizar rotores com ímãs permanentes, mas diferem principalmente na forma de alimentação e controle das correntes do motor.
Na prática comercial, a terminologia nem sempre é utilizada de maneira uniforme. Por isso, compradores não devem avaliar um veículo apenas pela sigla utilizada pelo fabricante.
Características como eficiência, curva de torque, controlador, qualidade dos componentes e adequação à aplicação são mais importantes do que uma sigla isolada.
4. Motores de ímã permanente oferecem alta densidade de potência
Motores baseados em ímãs permanentes ocupam uma posição importante no desenvolvimento dos sistemas modernos de propulsão elétrica.
O Department of Energy destaca que motores de ímã permanente interno podem apresentar alta densidade de potência e elevada eficiência em uma ampla parte da faixa de operação.
Essas características são particularmente relevantes quando fabricantes precisam obter maior desempenho utilizando espaço e peso limitados.
Por outro lado, determinados motores utilizam ímãs contendo materiais de terras raras, criando desafios relacionados a custo e cadeia de fornecimento. Por esse motivo, pesquisas continuam buscando motores que reduzam ou eliminem a dependência desses materiais.
5. Motores de indução continuam sendo uma alternativa
Os motores de indução representam outra arquitetura utilizada na propulsão elétrica.
Segundo o Department of Energy, essa tecnologia oferece características como alto torque de partida e elevada confiabilidade, embora determinadas configurações apresentem densidade de potência e eficiência inferiores às de motores IPM.
Isso demonstra um princípio importante: não existe uma única arquitetura ideal para todos os veículos.
Custo, eficiência, peso, dimensões, velocidade de operação e requisitos de torque podem levar fabricantes a escolher soluções diferentes.
6. Hub motors simplificam veículos elétricos leves
Em bicicletas e diversos veículos elétricos leves, uma configuração muito utilizada é o hub motor, no qual o motor é integrado ao cubo da roda.
Essa arquitetura pode reduzir a necessidade de componentes adicionais de transmissão entre o motor e a roda.
Em uma bicicleta elétrica, por exemplo, o motor pode ser instalado no cubo dianteiro ou traseiro, dependendo do projeto.
Em scooters elétricas, motores integrados à roda também permitem desenvolver sistemas compactos de propulsão.
Entretanto, posição do motor, potência, torque, distribuição de peso, dimensões da roda e suspensão precisam ser avaliados como parte do projeto completo do veículo.
7. Mid-drive oferece outra abordagem para bicicletas elétricas
Outra arquitetura importante para bicicletas elétricas é o sistema mid-drive, no qual o motor fica instalado próximo ao movimento central da bicicleta.
Nesse sistema, a potência pode ser transmitida para a roda por meio da transmissão da própria bicicleta.
Essa configuração permite utilizar diferentes relações de marcha e pode ser especialmente interessante em aplicações com variações de inclinação e velocidade.
Por outro lado, o sistema pode aumentar a carga sobre componentes como corrente, cassete e transmissão.
A escolha entre hub motor e mid-drive deve considerar aplicação, custo, manutenção, terreno e comportamento desejado para a bicicleta.
8. Potência em watts não conta toda a história
A potência do motor, normalmente apresentada em watts (W) ou quilowatts (kW), é uma especificação importante, mas não descreve sozinha o desempenho do veículo.
Dois veículos com motores classificados com a mesma potência podem apresentar comportamentos diferentes devido a fatores como:
- torque disponível;
- curva de potência;
- tensão da bateria;
- corrente fornecida pelo controlador;
- eficiência do sistema;
- diâmetro das rodas;
- relação de transmissão;
- peso total;
- configuração eletrônica;
- limites térmicos.
Por isso, comparar dois veículos exclusivamente com base em “500W”, “1000W” ou “2000W” não é suficiente para determinar qual terá melhor desempenho em uma determinada operação.
9. Potência nominal e potência de pico são diferentes
Outro ponto importante é distinguir potência nominal de potência de pico.
A potência nominal normalmente representa uma condição de funcionamento definida para o motor, enquanto a potência de pico pode representar um nível superior disponível durante períodos limitados e sob determinadas condições.
A forma exata de declarar esses valores pode variar entre fabricantes e aplicações.
Por isso, fichas técnicas devem identificar claramente qual valor está sendo apresentado. Comparar a potência nominal de um veículo com a potência de pico de outro pode produzir uma comparação inadequada.
10. Torque é especialmente importante em algumas aplicações
Enquanto potência ajuda a representar a capacidade de realizar trabalho ao longo do tempo, o torque está relacionado à força rotacional produzida pelo motor.
Em veículos elétricos leves, torque pode ser particularmente relevante em situações como:
- arrancadas;
- subidas;
- transporte de carga;
- operação com dois ocupantes;
- veículos comerciais;
- trajetos com paradas frequentes.
Entretanto, o torque informado diretamente no eixo do motor não deve ser comparado sem considerar transmissão e dimensões da roda.
O comportamento percebido pelo usuário depende do sistema completo.
11. O controlador tornou-se parte fundamental do desempenho
A evolução dos motores está diretamente relacionada ao desenvolvimento dos controladores eletrônicos.
O controlador regula a energia fornecida pela bateria ao motor de acordo com comandos do usuário e parâmetros definidos pelo sistema.
Dependendo da arquitetura, ele pode controlar corrente, sequência de comutação, velocidade, resposta do acelerador e diferentes modos de condução.
Sistemas mais sofisticados também podem oferecer estratégias de proteção e gerenciamento térmico.
Por isso, dois veículos que utilizam motores semelhantes podem apresentar respostas diferentes quando trabalham com controladores e calibrações diferentes.
Consulte o Guia do Controlador para conhecer esse componente com maior profundidade.
12. Motor, bateria e controlador precisam trabalhar juntos
Um sistema de propulsão elétrica deve ser analisado como um conjunto.
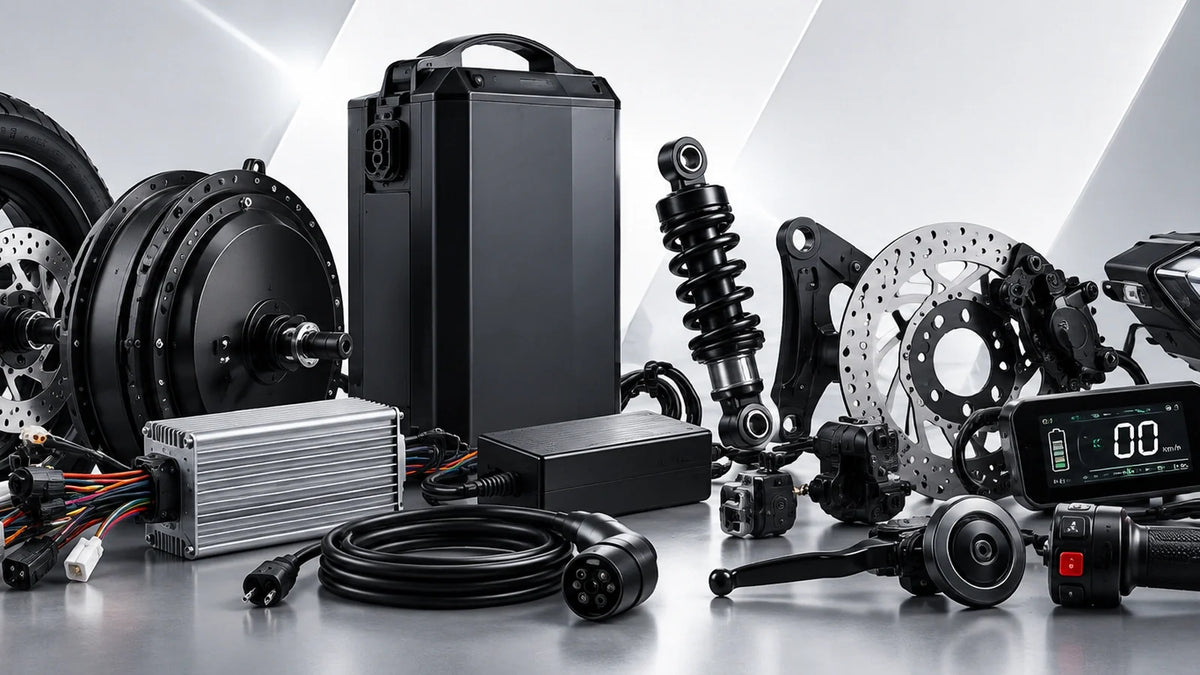
A bateria fornece energia, o controlador gerencia a entrega dessa energia e o motor a transforma em movimento.
A tensão do sistema, corrente disponível, capacidade de descarga da bateria, especificações do controlador e características do motor precisam ser compatíveis.
Aumentar apenas um desses parâmetros não significa necessariamente obter uma melhoria proporcional de desempenho.
Alterações fora das especificações previstas pelo fabricante também podem aumentar aquecimento, reduzir confiabilidade ou afetar outros componentes.
13. Eficiência torna-se cada vez mais importante
Melhorar a eficiência do motor significa transformar uma parcela maior da energia elétrica disponível em movimento útil e reduzir perdas.
Isso pode contribuir para autonomia, controle térmico e utilização mais eficiente da bateria.
Porém, a eficiência de um motor não é um único número constante em todas as condições. Ela varia de acordo com velocidade, torque, temperatura e ponto de operação.
Por esse motivo, fabricantes trabalham não apenas para alcançar alta eficiência máxima, mas também para manter bom desempenho em uma faixa maior de utilização.
O Department of Energy mantém programas de pesquisa voltados a reduzir custo, peso e volume dos sistemas de propulsão elétrica, ao mesmo tempo em que busca melhorar desempenho, eficiência e confiabilidade.
14. Gerenciamento térmico ganha importância com maior potência
Parte da energia utilizada por um motor é convertida em calor.
À medida que potência e carga aumentam, controlar a temperatura torna-se mais importante para manter o sistema dentro de sua faixa de operação.
O projeto pode utilizar diferentes estratégias de dissipação dependendo do tipo e tamanho do veículo.
Em veículos elétricos leves, dimensões compactas tornam esse desafio especialmente relevante porque existe menos espaço disponível para componentes adicionais de refrigeração.
Por isso, potência elevada em uma ficha técnica não deve ser analisada separadamente da capacidade do sistema de trabalhar continuamente dentro dos limites térmicos previstos.
15. Software também influencia o comportamento do motor
A eletrificação aumentou a importância do software no comportamento dos veículos.
O mesmo conjunto de hardware pode apresentar respostas diferentes dependendo da programação do controlador.
A calibração pode influenciar fatores como:
- resposta inicial;
- limites de corrente;
- modos de condução;
- assistência ao pedal;
- limitação de velocidade;
- proteções do sistema.
Isso significa que o desempenho de um veículo elétrico moderno depende cada vez mais da integração entre componentes mecânicos, elétricos e eletrônicos.
16. Motores para bicicletas elétricas
Em bicicletas elétricas, o motor precisa oferecer assistência sem comprometer excessivamente peso, dirigibilidade e eficiência.
A aplicação pode exigir características diferentes conforme o uso seja urbano, recreativo, esportivo ou comercial.
Além da configuração do motor, sensores e níveis de assistência influenciam a experiência de utilização.
Para escolher um conjunto adequado, consulte o Guia de Compra de Bicicleta Elétrica.
17. Motores para scooters elétricas
Nas scooters elétricas, motores podem atender desde deslocamentos urbanos leves até veículos com maior capacidade de carga e desempenho.
A configuração precisa considerar peso do veículo, número de ocupantes, dimensões das rodas, velocidade de projeto, autonomia e inclinações encontradas na rota.
Para operações empresariais, também é importante avaliar a utilização diária e a necessidade de manter desempenho consistente durante vários ciclos de operação.
18. Motores para motos elétricas
As motos elétricas podem exigir sistemas de propulsão com maior potência e capacidade térmica de acordo com sua categoria e aplicação.
Além do motor, bateria, controlador, transmissão e estrutura precisam ser dimensionados para trabalhar em conjunto.
Em operações comerciais, fatores como carga, velocidade necessária, topografia e quilometragem diária devem fazer parte da escolha.
O Guia de Compra de Moto Elétrica apresenta outros critérios importantes para essa avaliação.
19. Motores elétricos e operações de frota
Para operações de frota, desempenho máximo nem sempre é o principal objetivo.
Dependendo da aplicação, uma empresa pode priorizar:
- eficiência;
- confiabilidade;
- torque em baixa velocidade;
- facilidade de manutenção;
- padronização;
- compatibilidade de peças;
- consumo de energia;
- vida útil operacional.
Um veículo utilizado diariamente em delivery, logística ou mobilidade interna precisa ser dimensionado para sua rota real, e não simplesmente para alcançar o maior número de watts possível.
Empresas podem utilizar o Planejamento de Operações de Frota para estruturar esse processo.
20. Potência do motor também influencia a classificação regulatória
No Brasil, potência e características do sistema de propulsão também podem fazer parte da classificação regulatória do veículo.
A Resolução CONTRAN nº 996/2023 estabelece que bicicletas elétricas enquadradas nessa categoria podem possuir motor auxiliar com potência nominal máxima de 1.000 W, além de outros requisitos como pedal assistido, ausência de acelerador e velocidade máxima de propulsão do motor auxiliar de 32 km/h.
A mesma resolução estabelece, entre outros critérios, potência nominal máxima de até 1.000 W para equipamentos de mobilidade individual autopropelidos e potência máxima de até 4 kW para ciclomotores elétricos, dentro das demais condições previstas para cada categoria.
O Anexo I da resolução também diferencia motocicletas e motonetas elétricas com potência acima de 4 kW dos ciclomotores, considerando os demais critérios aplicáveis.
Portanto, aumentar a potência de um veículo não é apenas uma questão de desempenho. Dependendo das características técnicas, isso pode alterar seu enquadramento regulatório.
Consulte o Guia de Classificação da Mobilidade Elétrica no Brasil.
21. A tendência é aumentar a integração do sistema
A evolução dos motores elétricos não acontece isoladamente.
A tendência é uma integração cada vez maior entre motor, inversor ou controlador, bateria, sensores e software.
Pesquisas apoiadas pelo Department of Energy buscam reduzir custo, peso e volume dos sistemas de propulsão, ao mesmo tempo em que trabalham para melhorar eficiência, desempenho e confiabilidade.
Outra frente de desenvolvimento procura reduzir a dependência de materiais críticos utilizados em determinados motores de ímã permanente, incluindo projetos com menos terras raras ou arquiteturas alternativas.
Essas tendências podem influenciar gradualmente diferentes categorias de veículos elétricos, embora tecnologias desenvolvidas para automóveis não sejam necessariamente transferidas diretamente para veículos leves.
Perspectivas para os motores de mobilidade elétrica
Os motores elétricos devem continuar evoluindo em eficiência, densidade de potência, controle eletrônico, gerenciamento térmico e integração com outros componentes.
Para veículos elétricos leves, entretanto, a melhor solução não será necessariamente o motor com maior potência.
Bicicletas, scooters, motos e veículos comerciais possuem requisitos diferentes de peso, velocidade, torque, autonomia, custo e manutenção.
A tendência mais importante é desenvolver sistemas de propulsão cada vez mais adequados à aplicação real do veículo.
Para compradores e empresas, isso reforça um princípio fundamental: o motor deve ser avaliado como parte de um sistema completo, e não apenas pelo número de watts apresentado na ficha técnica.
Motores e veículos elétricos ZORYKEN
A ZORYKEN oferece soluções de mobilidade elétrica para diferentes aplicações no mercado brasileiro, incluindo bicicletas elétricas, scooters elétricas e motos elétricas.
Cada categoria utiliza configurações de motor, bateria e controlador adequadas às características previstas para o veículo.
Empresas, revendedores e operadores de frota podem consultar as Aplicações, Soluções e Guias da ZORYKEN para avaliar diferentes possibilidades de utilização.